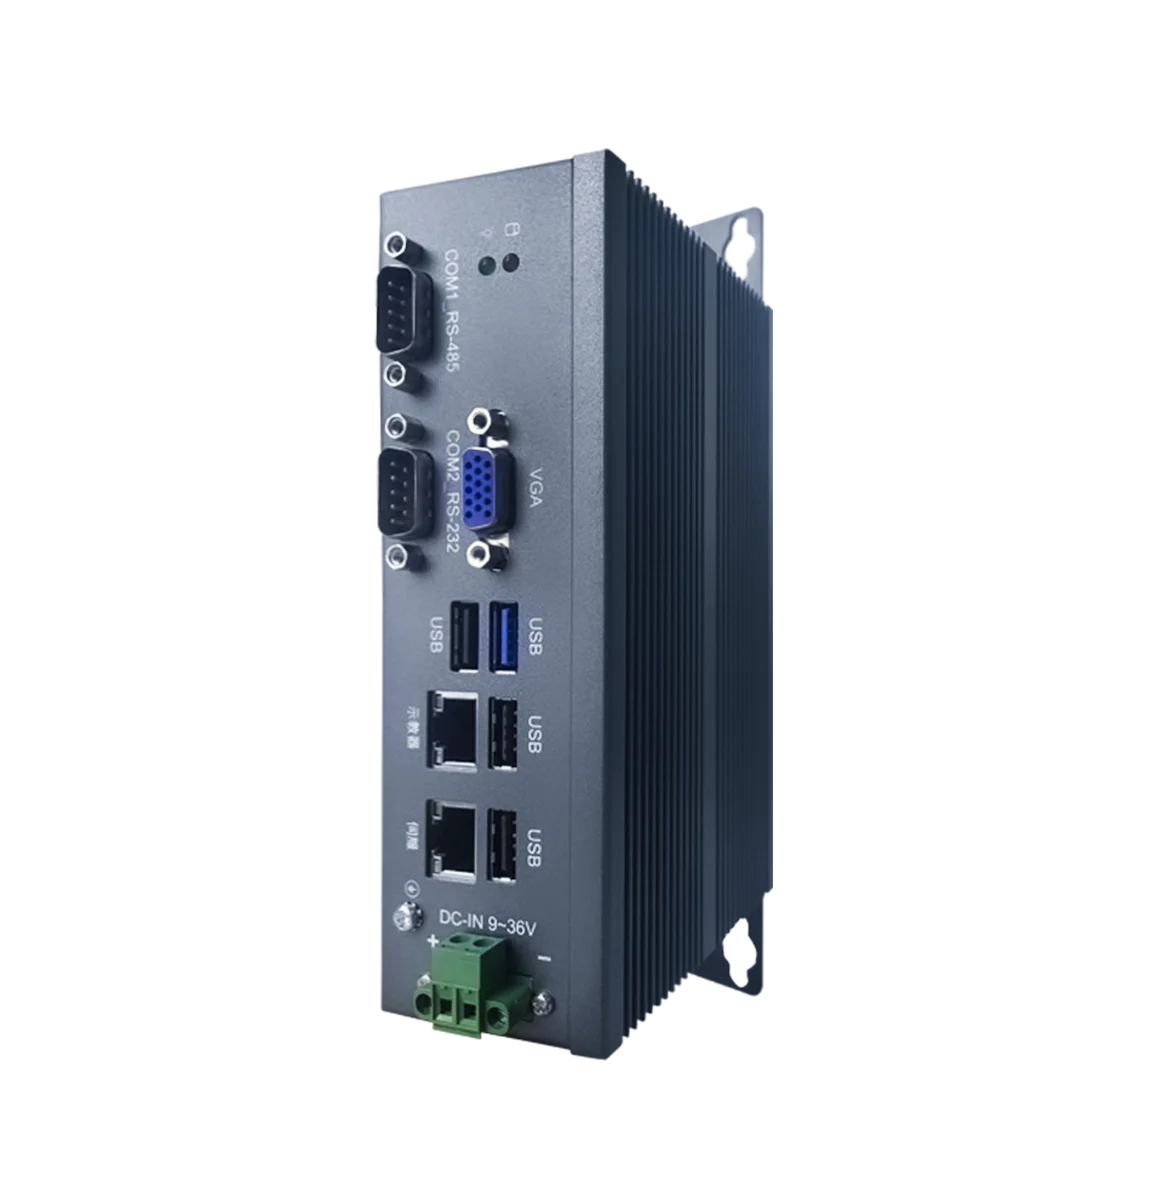
 工业机器人控制器 C1102
C1102工业机器人控制系统采用EtherCAT总线技术,兼容IEC61131-3标准,支持各类EtherCAT模块;基于X86 IPC+RTOS设计,采用自主研发控制算法,支持六关节自由度机器人、SCARA机器人、五轴机器人、连杆码垛机机器人、四轴多关节机器人、DELTA机器人、直角坐标机器人、多轴专用机器人等多种机器人的控制。
规格参数
| 型号 | C1102 |
|---|---|
| CPU | Intel Celeron J1900 2.0GHz |
| 内存 | 4G |
| 电源 | 24V (±10%) |
| 系统 | Linux RT |
| 网口 | 1*EtherCAT, 1*Ethernet |
| USB | 1*USB 3.0, 3*USB 2.0 |
| COM | 1*RS232, 1*RS485 |
| 示教器 | (选配)T30 机器人专用示教器: 8 寸 TFT 全触屏,Linux+QT |
| 控制轴数 | 64 轴同步插补运动/串联 6 轴机器人+地轨+2 轴变位机*2 |
| 通讯协议 | EtherCAT、Profinet、Ethernet/IP、OPC-UA、FinsTCP、TCP/IP、ModbusTCP、ModbusRTU |
| 操作模式 | 示教模式、再现模式、远程模式 |
| 编程方式 | 示教编程、离线编程、拖动示教 |
| 运动功能 | 点到点、直线、圆弧、样条曲线、直线横摆、FLYBY |
| 指令系统 | 运动指令、逻辑指令、输入输出指令、运算指令 |
| 位置控制方式 | 点到点控制 连续轨迹控制 |
| 坐标系统 | 关节坐标系、机器人坐标系、工具坐标系、用户坐标系 |
| 结构算法 | 6 轴串联机器人等 20 余种构型 更多详情 |
| 应用 | 弧焊、氩弧焊、激光焊、电阻焊(电焊)、冲压、上下料、激光切割、喷涂、点胶、码垛、传送带跟踪等 |